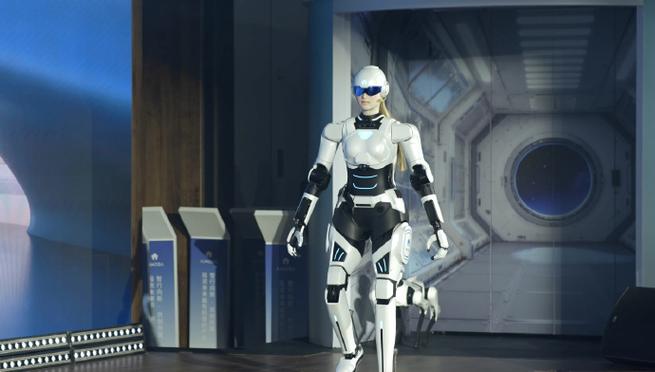
青島“機器人護工”訓練場 破解具身智能落地難題的智能機器人新范式
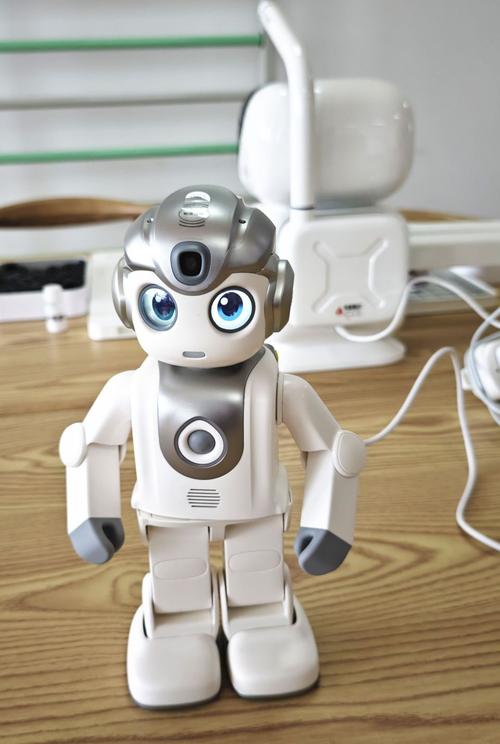
隨著人口老齡化加劇與護理人力短缺,具身智能被視為緩解養老壓力的關鍵技術路徑。從實驗室demo到真實場景落地,智能機器人長期面臨數據稀缺、環境復雜、交互安全等難題。青島率先建設的“機器人護工”訓練場,通過模擬真實養老院的復雜場景,構建大規模、多模態的交互數據集,為具身智能的工程化落地提供了可復制的解決方案。
一、具身智能落地的三大核心痛點
- 數據瓶頸:真實護理場景中,機器人需要理解失能老人的模糊指令、突發情緒和物理接觸意圖,現有公開數據集缺乏此類高維度、長尾交互樣本。
- 環境漂移:不同養老院的床型、輪椅、地面材質甚至光線變化都會導致模型泛化失敗,一次訓練難以覆蓋全部現實變體。
- 安全約束:護工機器人需在接觸人體時保證絕對安全,力控、避障、急停等策略難以在開放環境中窮舉測試。
青島訓練場正是針對上述痛點,采用“物理模擬+真實復現”的雙軌模式,為智能機器人提供從數字孿生到實體驗證的閉環。
二、訓練場的創新設計:從“練”到“用”只需一次遷移
訓練場占地約2000平方米,分為生活照料區、康復訓練區、情感陪伴區和應急處置區。每個區域部署了可重構的智能家居設備、可編程假人以及高速動捕系統,形成可隨時切換的1:1仿真單元。
- 多模態感知訓練:機器人通過視覺、激光雷達、麥克風陣列和觸覺皮膚,采集老人在晨間護理、翻身、喂飯等28類典型任務中的身體姿態、語音指令和壓力分布。系統自動標注“扶抱位置偏差”“力度超標”等安全邊界樣本,日產生有效交互數據超過10萬幀。
- 對抗性場景生成:利用生成式AI主動制造邊緣案例,例如老人突然拉拽、輪椅滑動、多人圍觀等干擾,迫使機器人在虛擬環境中快速迭代策略。訓練后的模型可直接下載至實體護工機器人,實機調試時間從三個月縮短至一周。
- 安全力控學習:訓練場內置六維力傳感器假人,實時監測機器人的接觸力。當力量超過人體舒適閾值時,環境自動恢復上一安全幀狀態并注入懲罰信號。經過約2000次試錯,機器人即可學會以恒定柔順力完成協助起身、轉移等動作。
三、破解落地難題:從訓練場到現實的三級跳
第一跳:數據集開源與基準測試
青島訓練場聯合高校發布“CareRobot-1M”多模態護工數據集,并定義標準評測協議,包括抓取正確率、接觸舒適度、任務完成率等指標,使不同團隊結果可比。
第二跳:技能庫與“即插即用”部署
機器人不必從頭學習每個動作,而是通過技能庫組合實現對任意房間的適配。例如“旋轉-推拉門把手”“側向拾取地面物品”等原子技能可跨床位、跨機構復用。實際部署時,只需掃描新環境30分鐘,系統就能生成對應技能序列。
第三跳:持續學習閉環
現實護工場景又產生新的對抗樣本,通過5G專網上傳回訓練場夜間自動化重訓,形成“白天使用-AI回放-策略更新-次日下發”的持續進化,智能機器人的故障率降至0.3次/千小時。
四、未來展望:從護工到通用具身智能
青島訓練場驗證了一種降低具身智能落地門檻的可行性路徑——不是追求無限接近人的通用智能,而是在受限護理場景中構建可工程化、高保真的數據要素設施。未來該模式將擴展至康復外骨骼、手術協助、家庭清潔等場景,讓智能機器人真正走進生活,承擔起有溫度、有安全底線的照護工作。而青島率先邁出的這一步,為空缺巨大的銀發經濟提供了清晰的技術錨點與產業標準。
如若轉載,請注明出處:http://www.jx35.cn/product/51.html
更新時間:2026-10-22 22:53:27